四百米短跑常被看作最残酷的径赛项目,选手用接近极限的速度绕场一周,心肺与肌肉在最后一百米同时报警。跑步经济性在这里不是省油,而是用更少能量维持更高速度。步频与步幅如何达到平衡,直接决定谁能把速度保持到终点,也决定纪录能否继续改写。
速度等于步频乘以步幅,这是短跑力学最基础的等式。四百米选手的步频通常在每秒四步半到五步之间,步幅则在两米二到两米六之间浮动。等式两端互相牵制,提高一端常让另一端付出代价,所以真正的问题不是追求最大步频或最大步幅,而是找到当场比赛的最优组合。
迈克尔·约翰逊在亚特兰大奥运会和塞维利亚世界田径锦标赛上,展示了近乎完美的平衡。他的步频并不极端,步幅也非全场最大,却能把触地时间压得很短,减少制动。克莱德·哈特为他设计的速度耐力训练,让他在前三百米保持高效,最后一百米仍能维持步态,最终创造十九秒三二和四十三秒一八的传奇。
瓦伊德·范尼凯克在里约奥运会跑出四十三秒零三,他的步频约每秒四点七步,步幅约两米五,两者都处在高位却未失控。弯道进入直道时,他没有盲目拉大步幅,而是用更快的步频过渡,避免重心起伏过大。这种动态调整让他在最后五十米仍能加速,把世界纪录推到新高度。
拉肖恩·梅里特、昆西·沃茨和史蒂文·加德纳的跑法各不相同。梅里特步幅突出,靠力量维持长步;沃茨节奏紧凑,步频更高;加德纳在多哈世界田径锦标赛上展现后程爆发,步幅随速度自然放大。差异说明平衡没有统一答案,身高、腿长、肌纤维类型和训练背景都会改写最优解。
提高步频需要神经系统更快募集肌肉,触地后迅速离地。可支撑期缩短会增大地面反作用力,脚踝、跟腱和小腿承受更多冲击。若核心与髋部稳定不足,身体会晃动,能量漏失,后程动作变形。因此,高步频不是单纯快速摆腿,而是全身刚性与协调共同支撑的结果。
拉大步幅同样有代价。脚落点若超过重心正下方,会产生向后的制动力,像每步轻点刹车。垂直振幅升高,则更多能量用于把身体抛起,而非向前推进。范尼凯克与迈克尔·约翰逊的步幅虽大,却保持落点接近重心,靠髋伸力量和弹性回馈延长腾空,而不是勉强跨远。
跑步经济性在四百米里体现为每步的氧气与磷酸原消耗,以及乳酸堆积速度。步频过高,肌肉收缩次数多,代谢成本上升;步幅过大,制动力与垂直做功增加,同样浪费能量。理想状态是让每一步的推进效率最高,使同样速度下耗氧更少,为最后直道保留冲刺资本。
弯道与直道的需求不同。弯道时身体倾斜,内侧腿支撑更吃力,步幅若过大容易失去平衡,步频稍高反而利于稳定。进入直道后,地面反作用方向改变,选手可逐渐放大步幅,让速度自然释放。范尼凯克在里约奥运会正是用这种转换,把弯道效率转化为直道优势。
身体形态决定平衡起点。高个子选手腿长,天然步幅大,却需要更强髋部力量控制落点;较矮选手步频占优,但要用更快的摆臂和更硬的核心弥补步幅。玛丽塔·科赫身高并不突出,却用高步频和精准落点创造女子四百米世界纪录,证明经济性可以跨越体型限制。
训练中,教练会用短距离冲刺发展神经速度,用坡跑增强髋伸力量,用节奏跑提升速度耐力。兰斯·布劳曼等教练强调,步频步幅的平衡要在疲劳中练习,因为比赛最后一百米才是真正考场。若只在新鲜状态下追求漂亮步态,后程乳酸上来,动作很快散掉,经济性随之消失。
技术监控让平衡从感觉变成数据。高速摄像能测量触地时间、腾空时间和步幅变化,测力台揭示地面反作用力,惯性传感器记录每秒步频。教练把范尼凯克、迈克尔·约翰逊等名将的曲线与队员对比,找出哪一段掉速、哪一步浪费,再调整训练与比赛策略。
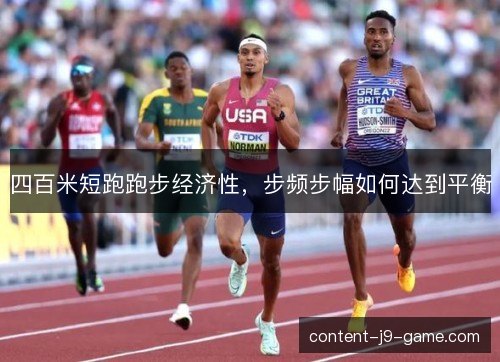
比赛策略围绕速度分配展开。许多选手前两百米步频偏高、步幅偏小,以控制节奏;后两百米逐渐加大步幅,同时保持步频不崩。弗雷德·克利与安东尼·赞布拉诺等人在钻石联赛中展示过不同分配,有人前快后顶,有人均匀推进,最终都取决于哪种方案让全程经济性最好。
未来趋势指向个性化与实时反馈。J9九游会官网可穿戴设备能在训练中提醒步频是否过高,人工智能可分析历史比赛,预测某选手在后程该放大多少步幅。年轻选手从小接触这些工具,可能更早找到自己的平衡点。不过数据只是地图,真正跑起来仍要依靠肌肉记忆与临场判断。
四百米的魅力在于,它把速度、耐力和技术压缩进不到一分钟。步频与步幅的平衡不是静态公式,而是随着疲劳、弯直道和对手位置不断修正的动态最优。当更多选手学会用经济性思维训练,世界纪录或许还会被推向四十二秒边缘,而观众看到的,将是更聪明也更凶狠的冲刺。